Capítulo 8 - Teoría
3. Asegurando tecnologías de próxima generación
Los sistemas autónomos marítimos presentan diversos desafíos de seguridad para sus operadores. Si la seguridad de la embarcación o de sus sistemas vitales se pone en peligro, tarde o temprano se reduce el nivel de seguridad. Se espera que cualquier buque comercial mantenga su operatividad bajo todas las condiciones previsibles, y los buques autónomos no son una excepción a esta filosofía. Se entiende generalmente que la introducción de sistemas autónomos es favorable porque, como se supone, los sistemas autónomos aumentan la seguridad. Si la seguridad realmente se incrementa, entonces la seguridad operativa está condicionada al éxito comercial.
Los sistemas autónomos a bordo, o incluso los buques autónomos, no deberían diferir de los sistemas convencionales de los buques en términos de ciberprevención o ciberseguridad. Los riesgos predominantes son muy similares, pero la ausencia de actores humanos en el trabajo operativo traslada gran parte de la responsabilidad de la gestión de riesgos a los diseñadores de sistemas. Con los sistemas autónomos, muchas decisiones que dictan la seguridad y protección operativa se toman en la fase de diseño del sistema.
Los riesgos de involucrar las últimas tecnologías en operaciones críticas de seguridad marítima residen en el bajo nivel de experiencia real. Sin duda es necesario modelizar y hacer ejercicios teóricos soble el tablero de sistemas, pero la complejidad de los sistemas exige un enfoque teórico de sistemas, donde se entiende que un sistema puede fallar aunque todos sus componentes individuales hagan exactamente para lo que fueron diseñado. Todo se basa en la contextualidad. Cuanto más complejo es el sistema, más contextos posibles hay cuando cambian las condiciones ambientales, por ejemplo. Cada componente del sistema actúa en función de la situación predominante, resultando en un escenario que dicta la acción de un componente adyacente, enviando nuevamente una orden para reaccionar a un componente activo en el sistema. Por último, el número de posibles resultados es casi ilimitado. Por muy bien diseñado que esté el sistema, en un entorno complejo una acción correcta de un componente puede conducir a un resultado catastrófico.
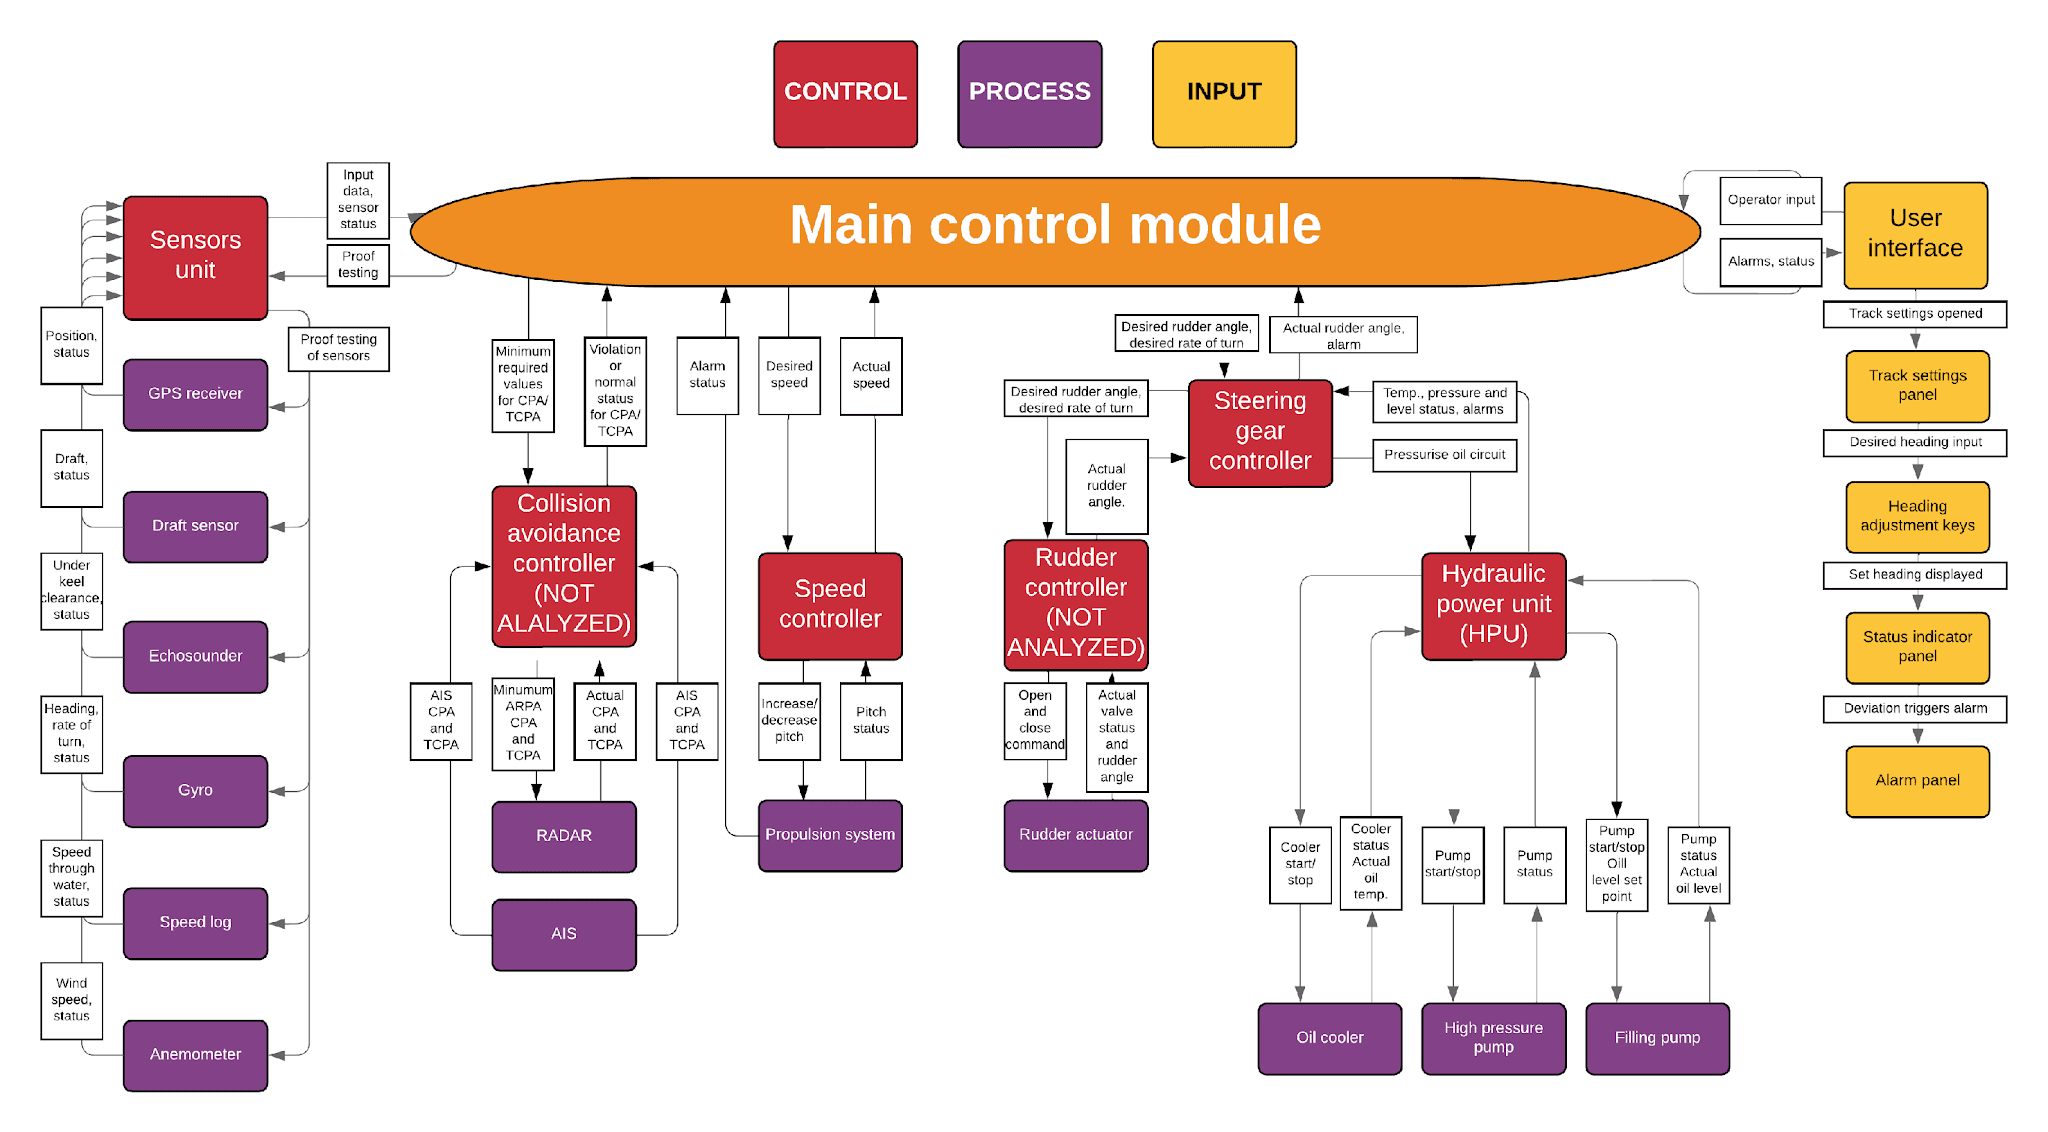
Figura 22: Sistema autónomo de control de puente
(Lahtinnen, 2024)
En la ilustración anterior, cada cuadro blanco indica un mensaje de datos que viaja dentro de un sistema. Simultáneamente, cada caja blanca representa una amenaza de ciberseguridad cuando los datos se transmiten entre componentes. La perturbación deliberada del GPS es ahora ampliamente debatida. Este desafío es un ejemplo de una situación en la que no podemos eliminar la causa raíz del peligro. Solo podemos aumentar la redundancia y asegurarnos de ser conscientes del problema tan pronto como se manifieste. Este también es un tema con la misma gravedad en buques autónomos y convencionales.