
Completion requirements
Nowe technologie i przyszłe wyzwania
3. Zabezpieczanie technologii nowej generacji
Morskie systemy autonomiczne wprowadzają szereg wyzwań związanych z bezpieczeństwem dla ich operatorów. Jeżeli bezpieczeństwo statku lub jego kluczowych systemów zostanie naruszone, prędzej czy później obniżeniu ulegnie również poziom bezpieczeństwa operacyjnego (safety). Od każdego statku handlowego oczekuje się zdolności do utrzymania operacyjności we wszystkich przewidywalnych warunkach, a statki autonomiczne nie stanowią tu wyjątku. Powszechnie przyjmuje się, że wprowadzanie systemów autonomicznych jest korzystne, ponieważ – zgodnie z założeniami – zwiększają one bezpieczeństwo. Jeżeli bezpieczeństwo faktycznie ulega poprawie, wówczas bezpieczeństwo operacyjne (security) staje się warunkiem sukcesu komercyjnego.
Systemy autonomiczne instalowane na statkach, a nawet całkowicie autonomiczne jednostki pływające, nie powinny różnić się od konwencjonalnych systemów okrętowych pod względem cyberbezpieczeństwa ani cyberbezpieczeństwa funkcjonalnego. Dominujące ryzyka pozostają w dużej mierze takie same, jednak brak udziału człowieka w pracy operacyjnej powoduje przesunięcie znacznej części odpowiedzialności za zarządzanie ryzykiem na projektantów systemów. W przypadku systemów autonomicznych wiele decyzji determinujących bezpieczeństwo operacyjne i ochronę podejmowanych jest już na etapie projektowania.
Ryzyko związane z wykorzystaniem najnowszych technologii w operacjach krytycznych dla bezpieczeństwa morskiego wynika z ograniczonego doświadczenia eksploatacyjnego w warunkach rzeczywistych. Modelowanie oraz testy typu table-top są bez wątpienia niezbędne, jednak złożoność systemów wymaga podejścia systemowo-teoretycznego, w którym zakłada się, że system może zawieść nawet wtedy, gdy wszystkie jego pojedyncze komponenty działają dokładnie zgodnie z założeniami projektowymi. Kluczową rolę odgrywa tu kontekst. Im bardziej złożony system, tym większa liczba możliwych kontekstów, zwłaszcza gdy zmieniają się warunki środowiskowe. Każdy komponent systemu działa w oparciu o aktualną sytuację, generując scenariusz, który determinuje działanie kolejnego komponentu, ten z kolei wysyła polecenie reakcji do następnego aktywnego elementu systemu. W efekcie liczba możliwych rezultatów jest niemal nieograniczona. Niezależnie od jakości projektu, w środowisku o wysokiej złożoności nawet poprawne działanie pojedynczego komponentu może doprowadzić do katastrofalnych skutków.
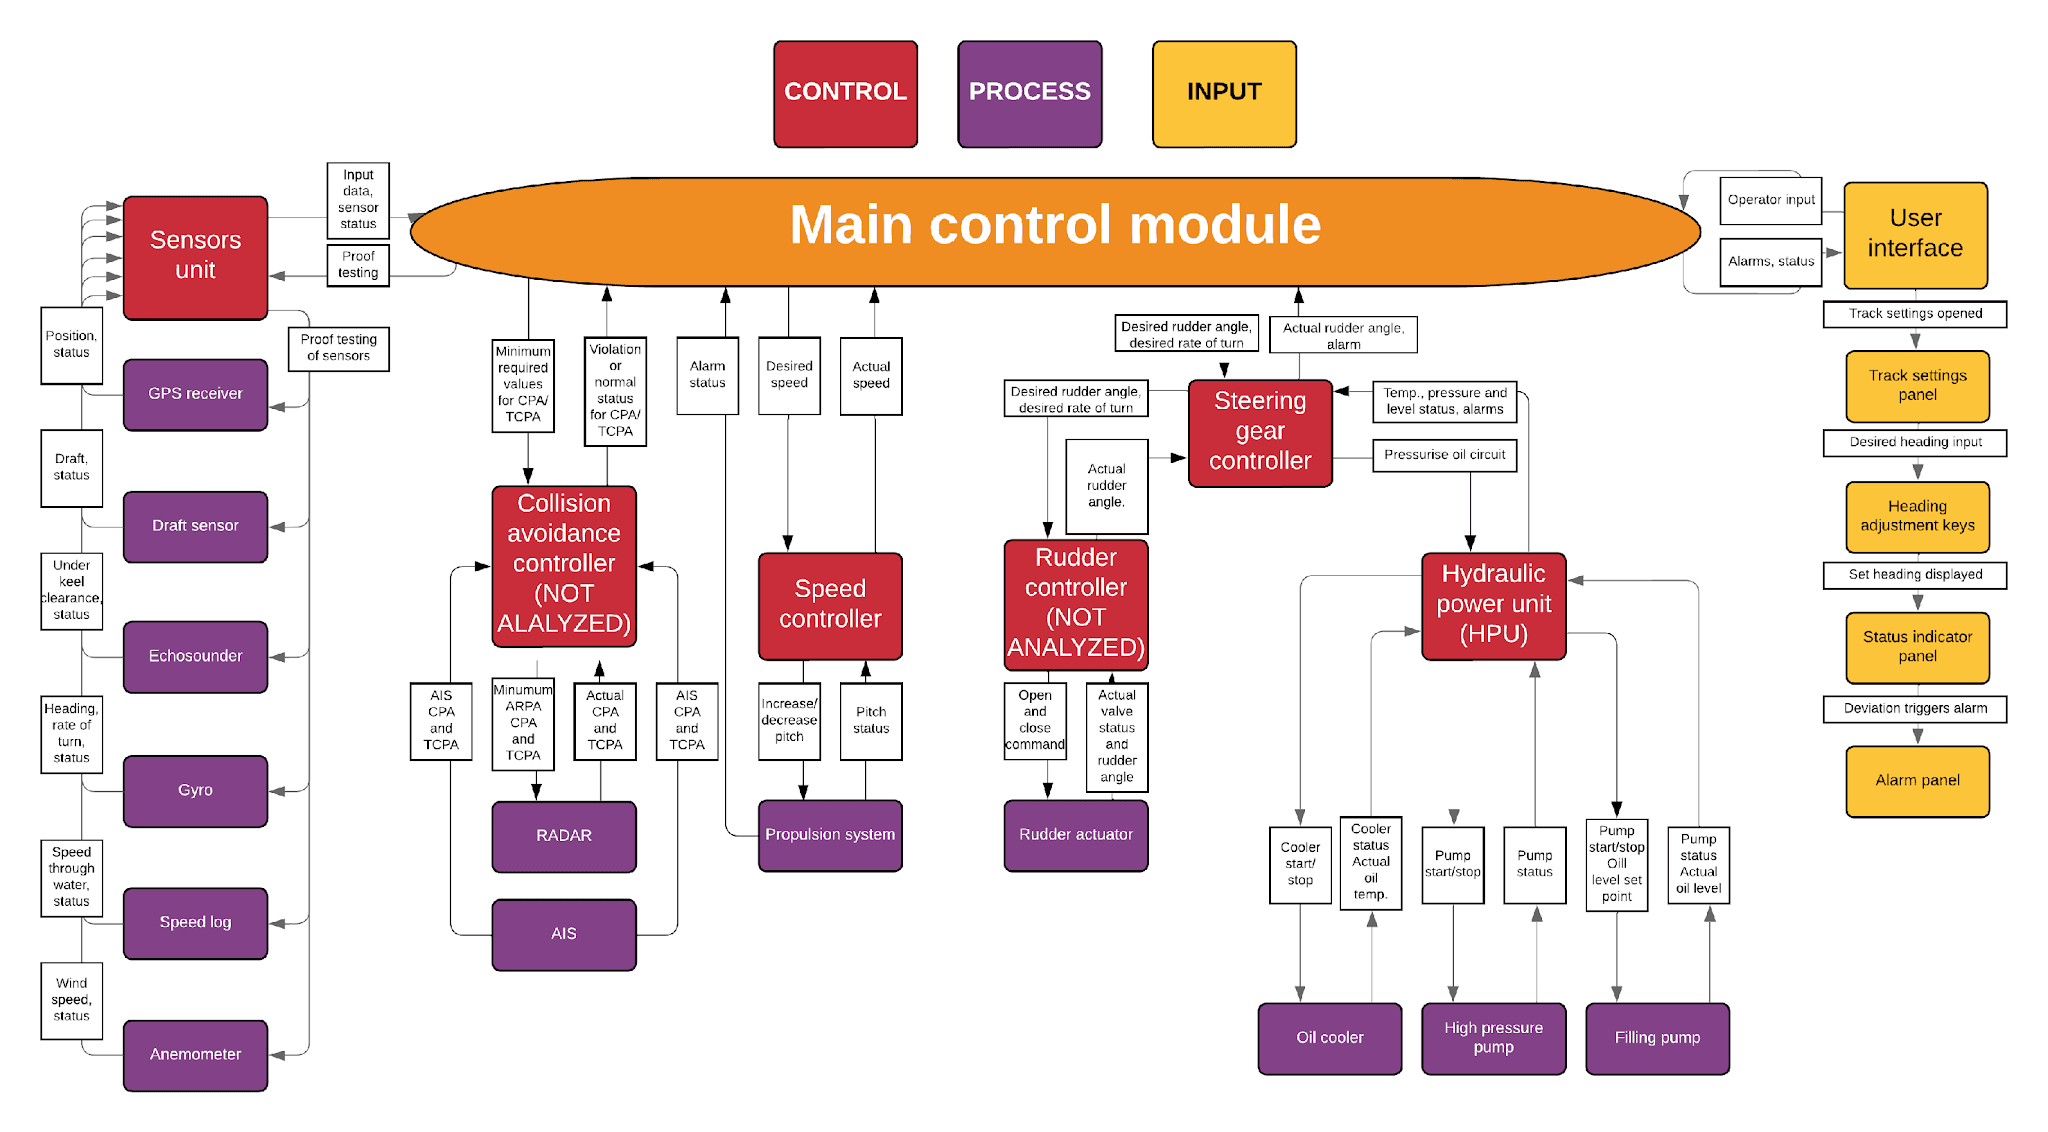
Rysunek 22: Autonomiczny system sterowania mostkiem
(Lahtinnen, 2024)
Na powyższej ilustracji każde białe pole oznacza komunikat danych przemieszczający się wewnątrz systemu. Jednocześnie każde z tych pól reprezentuje potencjalne zagrożenie cyberbezpieczeństwa w momencie transmisji danych pomiędzy komponentami. Celowe zakłócanie sygnału GPS jest obecnie szeroko dyskutowanym problemem. Stanowi ono przykład sytuacji, w której nie jesteśmy w stanie wyeliminować pierwotnej przyczyny zagrożenia. Możemy jedynie zwiększać redundancję oraz zapewnić możliwie najszybsze wykrycie problemu w momencie jego wystąpienia. Kwestia ta ma równie istotne znaczenie zarówno dla statków autonomicznych, jak i konwencjonalnych.


