
Completion requirements
Wprowadzenie do cyberbezpieczeństwa w gospodarce morskiej
6. Przegląd systemów pokładowych
Przed rozpoczęciem krótkiego opisu systemów statkowych należy zaznaczyć, że statki handlowe są w najszerszym znaczeniu tego słowa autonomiczne, ponieważ – jako jednostki załogowe, a w niektórych przypadkach również przewożące pasażerów – wymagają zapewnienia takich samych usług jak miasto. Obejmuje to między innymi wytwarzanie energii elektrycznej, produkcję wody sanitarnej, usługi hotelowe, instalacje do oczyszczania wód szarych i czarnych oraz inne systemy podtrzymujące funkcjonowanie jednostki.
Na pokładzie statku zasadniczo funkcjonują trzy główne systemy: system napędowy, który służy wyłącznie do poruszania jednostki, pomocnicze systemy wytwarzania energii elektrycznej oraz system dystrybucji energii elektrycznej.
Istnieje również czwarty system – system awaryjny – którego zadaniem jest, w przypadku awarii urządzeń systemu wytwarzania energii elektrycznej, dostarczanie energii do podstawowych usług statku w celu ponownego uruchomienia uszkodzonych systemów oraz utrzymania oświetlenia pokładowego niezbędnego do realizacji tych działań.
Wymienione trzy systemy są ze sobą wzajemnie powiązane, ponieważ system napędowy do prawidłowego funkcjonowania wymaga energii elektrycznej wytwarzanej przez systemy pomocnicze i dostarczanej poprzez główną rozdzielnię energii elektrycznej.
Na potrzeby niniejszego projektu rozpoczyna się od krótkiej klasyfikacji statków, która posłuży do właściwego zarządzania energią zużywaną na ich pokładach. Poniżej przedstawiono klasyfikację specjalistycznego transportu ładunków realizowanego przez statki, zaprezentowaną na Rysunku 3. Okręty wojenne oraz okręty podwodne nie są objęte zakresem niniejszego projektu
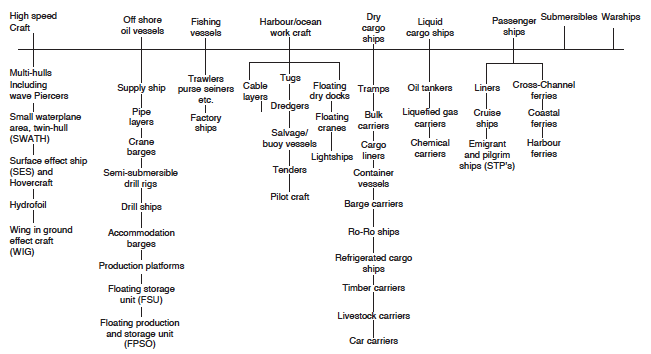
Rysunek 3: Klasyfikacja specjalistycznego transportu ładunków na statkach
Główne typy systemów napędowych stosowanych w statkach handlowych światowej floty można podsumować w następujący sposób:
• napęd diesel;
• napęd z wykorzystaniem turbin parowych;
• napęd z wykorzystaniem turbin gazowych;
• napęd diesel–elektryczny;
• napęd w układzie kombinowanym turbina gazowa–turbina parowa.
NAPĘD DIESEL
Napęd diesel, przedstawiony na Rysunku 4, składa się z jednego lub kilku silników wysokoprężnych połączonych z jedną lub kilkoma śrubami napędowymi statku. Połączenie to może być realizowane bezpośrednio pomiędzy silnikiem wysokoprężnym a wałem śruby lub za pośrednictwem przekładni redukcyjnej, umieszczonej pomiędzy prędkością obrotową wału silnika a prędkością obrotową śruby. Rozwiązanie to umożliwia dostosowanie wysokoobrotowego silnika wysokoprężnego do niskiej prędkości obrotowej śruby, co pozwala na uzyskanie większej sprawności napędowej.
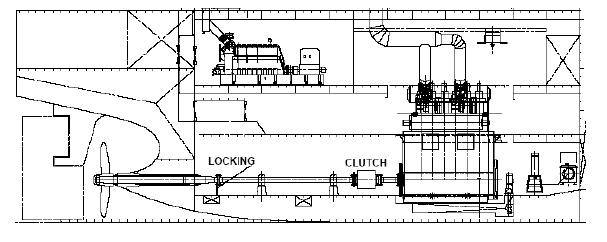
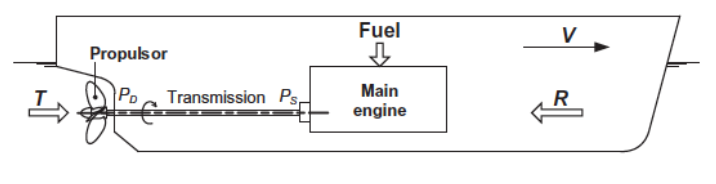
Rysunek 4: Napęd diesel
Silnik wysokoprężny połączony bezpośrednio ze śrubą napędową realizowany jest z wykorzystaniem silników rewersyjnych o niskich prędkościach obrotowych, zwanych silnikami wolnoobrotowymi, pracujących w zakresie od 90 do 130 obr./min i działających w cyklu dwusuwowym. Tego typu napęd jest stosowany głównie na tankowcach, masowcach, statkach do przewozu ładunków drobnicowych oraz kontenerowcach.
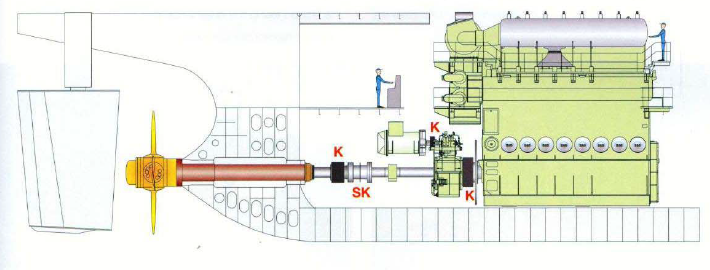
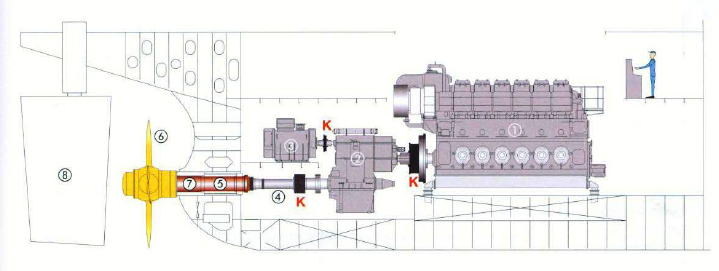
Rysunek 5: Napęd diesel połączony ze śrubą poprzez przekładnię redukcyjną
Napęd diesel połączony ze śrubą za pośrednictwem przekładni redukcyjnej, przedstawiony na Rysunku 5, realizowany jest z wykorzystaniem silników wysokoprężnych czterosuwowych, półszybkobieżnych, pracujących z prędkościami obrotowymi w zakresie od 500 do 600 obr./min, wyposażonych w śruby o nastawnym skoku. Tego typu silniki montowane są głównie na promach, statkach pasażerskich oraz na niektórych jednostkach do przewozu ładunków drobnicowych. Silniki te charakteryzują się masą około dwukrotnie mniejszą w porównaniu do silników wolnoobrotowych.
Ponad 90% statków światowej floty handlowej wykorzystuje jako paliwo dla głównych i pomocniczych silników wysokoprężnych paliwa otrzymywane z rafinacji ropy naftowej, takie jak ciężki olej opałowy (Heavy Fuel Oil – HFO) oraz morski olej napędowy (Marine Diesel Oil – MDO). Jednostkowe zużycie paliwa dla wolnoobrotowych silników dwusuwowych wynosi od 180 do 190 g/kWh, natomiast dla średnioobrotowych silników czterosuwowych mieści się w przedziale od 190 do 220 g/kWh.
Silniki wysokoprężne napędzające śrubę, zarówno w połączeniu bezpośrednim, jak i poprzez przekładnię redukcyjną, pełnią zazwyczaj wyłącznie funkcję napędową. Zapotrzebowanie statku na energię elektryczną realizowane jest natomiast poprzez zespoły prądotwórcze, składające się z silników wysokoprężnych połączonych z generatorami prądu przemiennego.
Tak zwany napęd diesel, w obu opisanych wariantach, jest najczęściej stosowanym rozwiązaniem we flocie handlowej świata i obejmuje blisko 90% wszystkich statków.
NAPĘD Z TURBINAMI PAROWYMI
Na Rysunku 6 przedstawiono napęd z turbiną parową, ukazujący pełny cykl pracy tego typu siłowni. Para wodna wytwarzana w kotłach zasila turbiny wysokiego, średniego oraz niskiego ciśnienia, które przekazują swoją moc, przy bardzo wysokich prędkościach obrotowych, do śruby napędowej za pośrednictwem przekładni redukcyjnej, odpowiedzialnej za dostosowanie prędkości obrotowej turbiny do prędkości śruby.
Zaletą tego typu siłowni jest możliwość spalania różnych rodzajów paliw – ciekłych, gazowych oraz stałych. W porównaniu z silnikami wysokoprężnymi wadą jest jednak znacznie wyższe jednostkowe zużycie paliwa. Napęd z turbinami parowymi jest często stosowany na statkach przewożących skroplony gaz ziemny (LNG), gdzie jako paliwo wykorzystywany jest gaz powstający w wyniku odparowania ładunku.
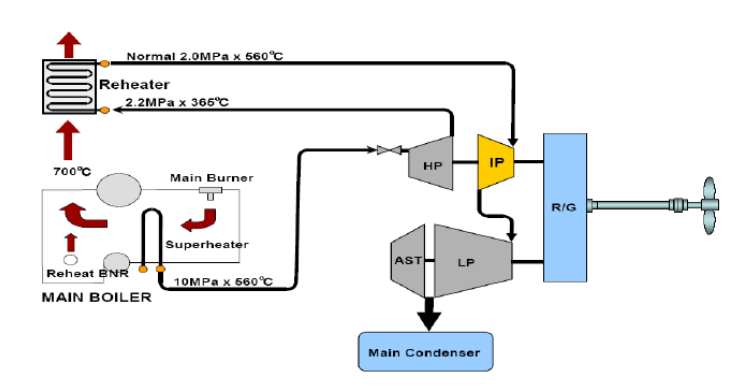
Rysunek 6: Schemat napędu z turbiną parową
NAPĘD Z TURBINAMI GAZOWYMI
Na Rysunku 7 przedstawiono morską siłownię napędową z turbiną gazową pracującą według cyklu Braytona z pośrednim podgrzewaniem. Turbina niskiego ciśnienia połączona jest ze śrubą napędową za pośrednictwem przekładni redukcyjnej, której zadaniem jest dostosowanie prędkości obrotowej turbiny do prędkości obrotowej śruby.
Tego typu napęd jest częściej stosowany na okrętach wojennych niż na statkach handlowych, głównie ze względu na wysokie zużycie paliwa. Jego zaletą jest natomiast bardzo wysoki stosunek mocy do masy lub objętości.
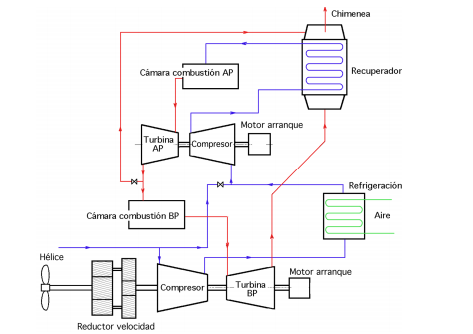
Rysunek 7: Schemat napędu z turbiną gazową
NAPĘD DIESEL–ELEKTRYCZNY
Na Rysunku 8 (a), (b) i (c) przedstawiono schemat napędu diesel–elektrycznego, w którym śruby napędowe statku są bezpośrednio napędzane silnikami elektrycznymi. Energia elektryczna dla silników napędowych, a także dla pozostałych systemów i usług statku, maszyn pomocniczych, urządzeń pokładowych, oświetlenia itp., wytwarzana jest przez kilka zespołów prądotwórczych złożonych z silników wysokoprężnych i generatorów.
Silniki wysokoprężne napędzające generatory mogą pracować na paliwach ciekłych i gazowych i są zazwyczaj silnikami czterosuwowymi o średnich prędkościach obrotowych. Napęd diesel–elektryczny jest powszechnie stosowany na statkach wycieczkowych oraz jednostkach wymagających dynamicznego pozycjonowania.
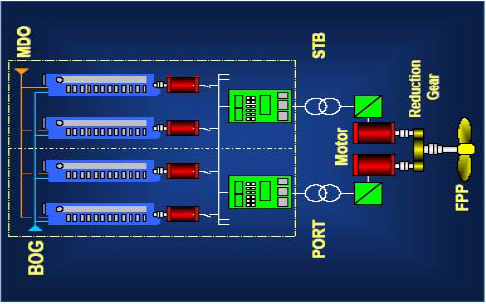
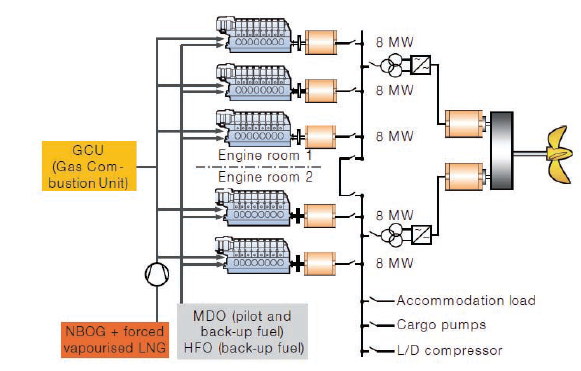
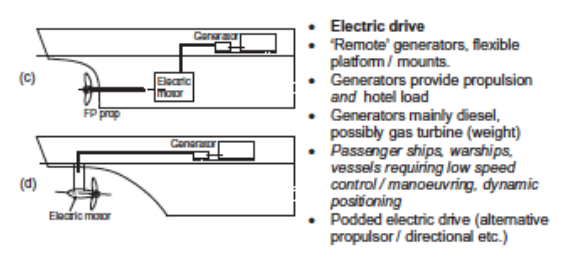
Rysunek 8: Schemat napędu diesel–elektrycznego
NAPĘD Z TURBINĄ GAZOWĄ I TURBINĄ PAROWĄ – UKŁAD KOMBINOWANY
Napęd określany jako układ kombinowany polega na wykorzystaniu dwóch różnych maszyn napędowych pracujących w odmiennych cyklach. Do najczęściej stosowanych należą układy: CODOG (diesel i turbina gazowa), COGOG (turbina gazowa i turbina gazowa), COGAG (dwie turbiny gazowe), CODAG (diesel i turbina gazowa) oraz COGES (turbina gazowa, elektryczność i turbina parowa).
Są to rozwiązania przeznaczone głównie dla statków wymagających dużych mocy przy ograniczonej przestrzeni maszynowni, takich jak jednostki szybkobieżne, statki wycieczkowe oraz okręty wojenne.
Na Rysunku 9 przedstawiono układ CODAG, w którym silniki wysokoprężne oraz turbina gazowa są połączone poprzez przekładnie redukcyjne z pędnikiem strugowodnym oraz śrubami. W tym systemie silniki diesel zapewniają prędkość marszową, natomiast w przypadku potrzeby osiągnięcia większej prędkości uruchamiana jest turbina gazowa zasilająca pędnik strugowodny.
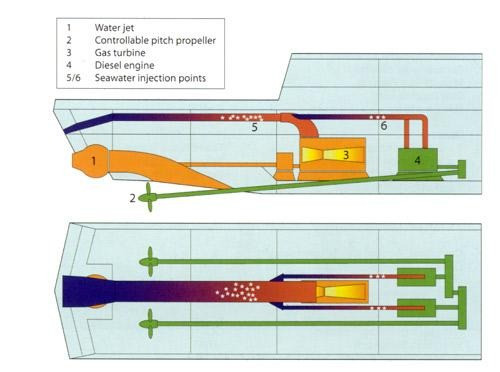
Rysunek 9: Napęd gazowy w układzie skojarzonym z turbiną parową
Na Rysunku 10 przedstawiono również układ CODAG, w którym zarówno silniki wysokoprężne, jak i turbina gazowa są połączone z przekładnią redukcyjną dostosowującą ich wysokie prędkości obrotowe do niskich prędkości śrub. Układ ten nie wykorzystuje jednak ciepła odpadowego spalin do wytwarzania pary i nie jest klasycznym układem cyklu kombinowanego.
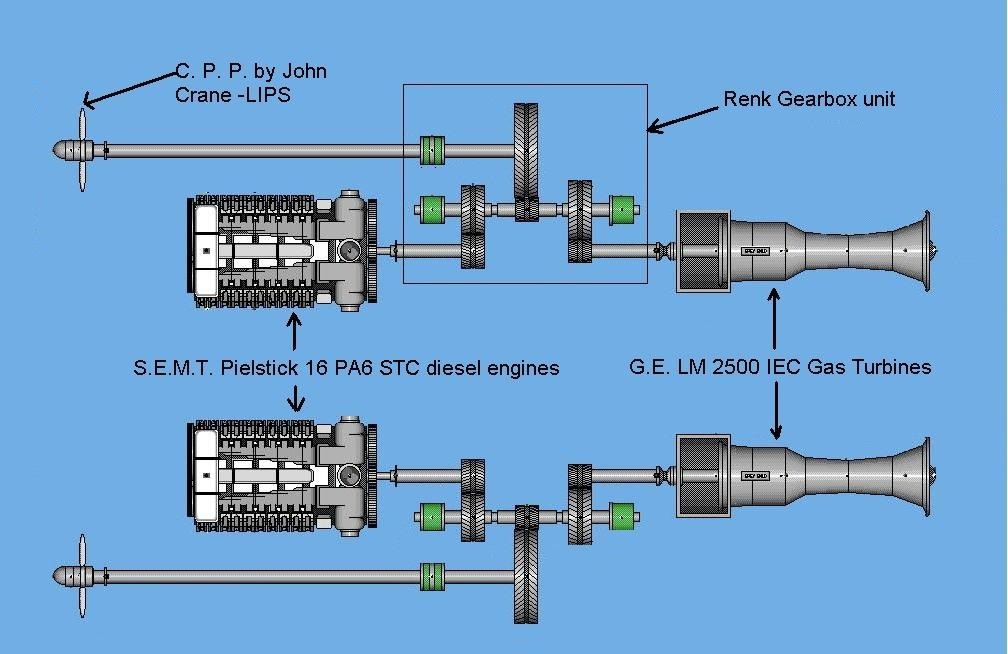
Rysunek 10: Napęd gazowy w układzie skojarzonym z turbiną parową i przekładnią redukcyjną
Na Rysunku 11 przedstawiono klasyczną siłownię z cyklem kombinowanym, obejmującą dwa cykle: cykl pierwotny – gazowy oraz cykl wtórny – parowy. Jedynie cykl pierwotny zużywa paliwo, natomiast ciepło spalin wykorzystywane jest do wytwarzania pary w wymienniku odzysku ciepła, która następnie napędza turbinę parową. Łączna sprawność obu cykli może przekraczać 50%.
Obie turbiny mogą być połączone z generatorem energii elektrycznej lub bezpośrednio ze śrubami napędowymi statku. Tego typu instalacje są stosowane w celu wykorzystania ciepła odpadowego spalin silników wysokoprężnych i turbin gazowych. Już od lat 70. XX wieku tankowce wykorzystywały układy kombinowane, w których para wytwarzana z ciepła spalin głównych silników diesel napędzała turbinę sprzężoną z generatorem energii elektrycznej. Paliwem w takich instalacjach mogą być paliwa ciekłe oraz gazowe.
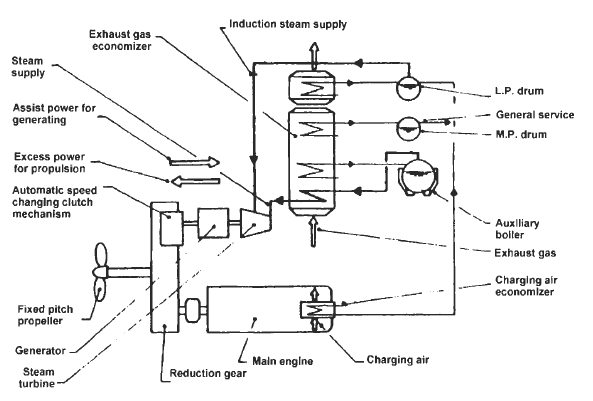
Rysunek 11: Klasyczny układ napędowy w cyklu skojarzonym
Na Rysunku 12 przedstawiono siłownię COGES, w której turbina gazowa i turbina parowa w układzie kombinowanym wytwarzają energię elektryczną zasilającą silniki elektryczne napędu. Rozwiązanie to jest często stosowane na statkach wycieczkowych z napędem elektrycznym.
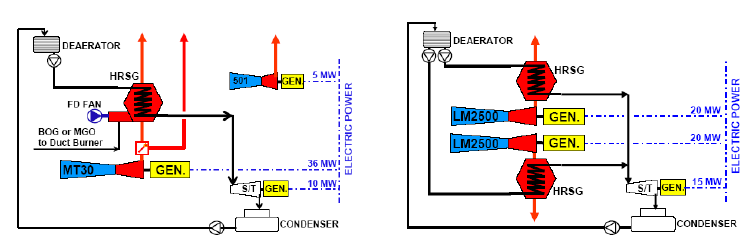
Rysunek 12: Układ napędowy z turbiną gazową w cyklu skojarzonym
Na Rysunku 13 przedstawiono wykres porównujący moc oraz sprawność różnych typów silników, które mogą być instalowane na statkach z podwójnym silnikiem wysokoprężnym spalającym paliwa ciekłe i gazowe.
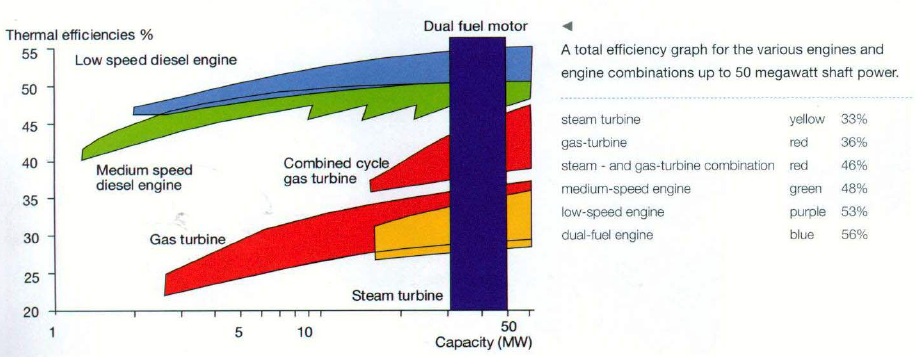
Rysunek 13: Graficzne porównanie mocy i wydajności różnych silników
Systemy pomocnicze wytwarzania energii elektrycznej na statku
Systemy pomocnicze wytwarzania energii elektrycznej na statku, jak sama nazwa wskazuje, mają za zadanie wyłącznie generowanie energii elektrycznej niezbędnej do pracy pozostałych systemów statku, takich jak napęd, oświetlenie, klimatyzacja, systemy hotelowe, oczyszczanie wód szarych i czarnych, wytwarzanie wody sanitarnej, chłodzenie maszyn, systemy sterowania itp. Bez systemów pomocniczych statek nie byłby w stanie realizować swojej podstawowej funkcji, jaką jest transport towarów.
Na Rysunku 8 (a) i (b) przedstawiono dwa schematy siłowni pomocniczych, w których energia elektryczna kierowana jest do głównej rozdzielni.
Główna rozdzielnia
Główna rozdzielnia (Main Switchboard – MSB) stanowi pośredni element w układzie dystrybucji energii elektrycznej na statku, łącząc źródła wytwarzania energii z odbiornikami. Źródłami energii są zespoły prądotwórcze, natomiast odbiornikami – różne urządzenia maszynowni, takie jak silniki elektryczne, wentylatory, oświetlenie czy systemy klimatyzacyjne.
Bardzo istotne jest, aby wszelkie uszkodzenia w instalacjach zasilanych z głównej rozdzielni były skutecznie izolowane, ponieważ w przeciwnym razie awaria jednego systemu może spowodować blackout całego statku. Nawet niewielkie zwarcie w jednym obwodzie może doprowadzić do utraty zasilania wszystkich systemów.
Dlatego na statkach stosuje się różnego rodzaju zabezpieczenia instalowane w głównej rozdzielni oraz w panelach dystrybucyjnych, które zapewniają bezpieczną i niezawodną pracę urządzeń oraz ochronę personelu przed porażeniem prądem elektrycznym, nawet w przypadku awarii jednego z systemów.
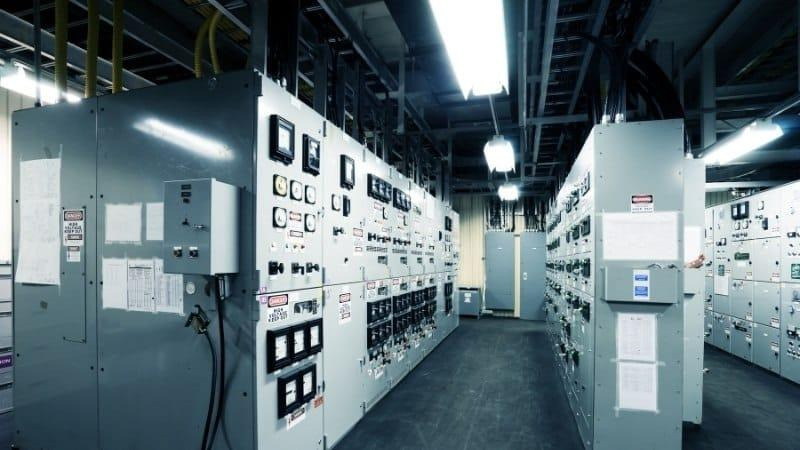
Rysunek 14: Główna tablica rozdzielcza w siłowni okrętowej
Na Rysunku 14 przedstawiono główną rozdzielnię w sterowni maszynowni.
Na Rysunku 15 przedstawiono schemat układu dystrybucji energii elektrycznej na statku wraz z generatorami i odbiornikami.
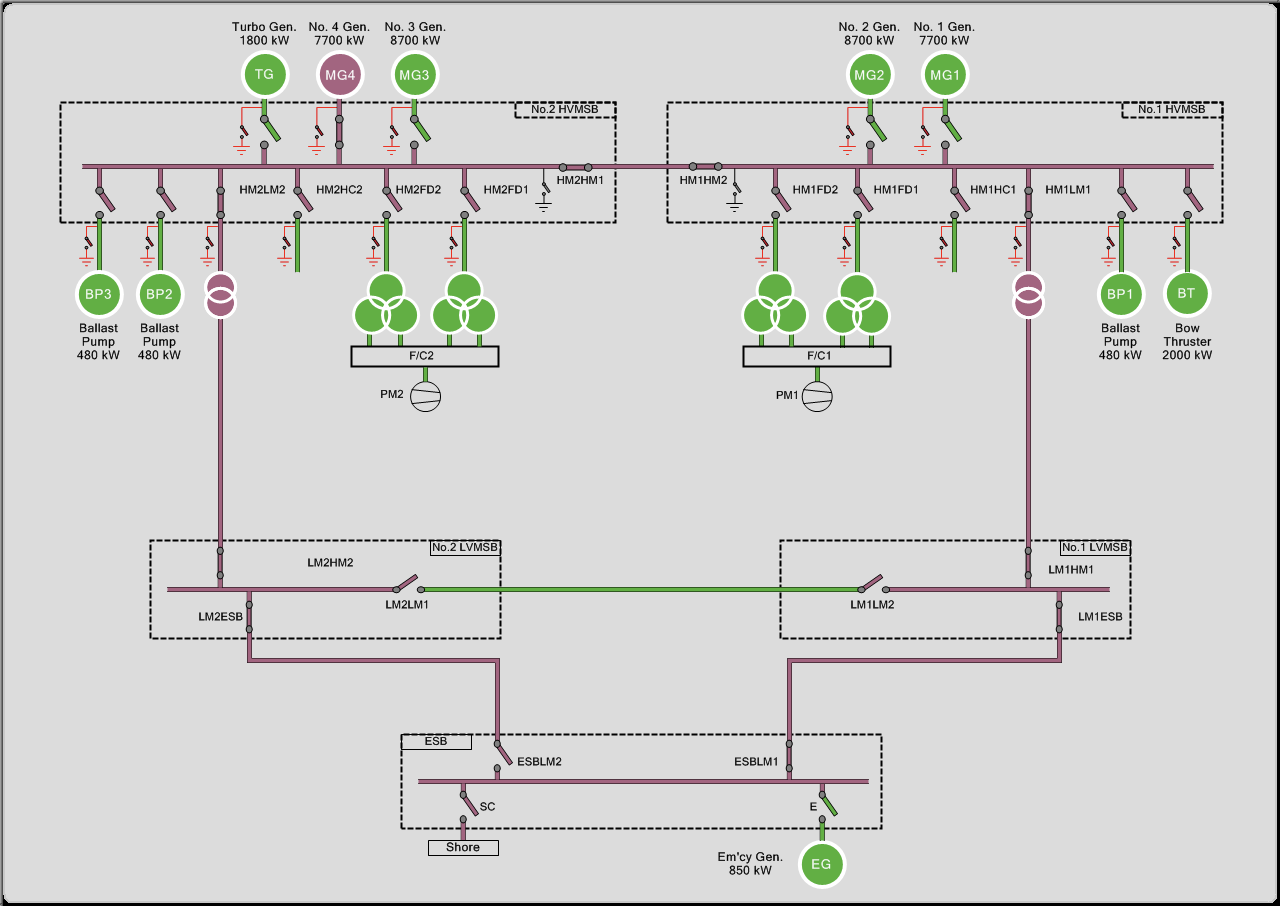
Rysunek 15: Schemat obwodu rozdziału energii elektrycznej
STATEK Z AUTOMATYCZNYM STEROWANIEM
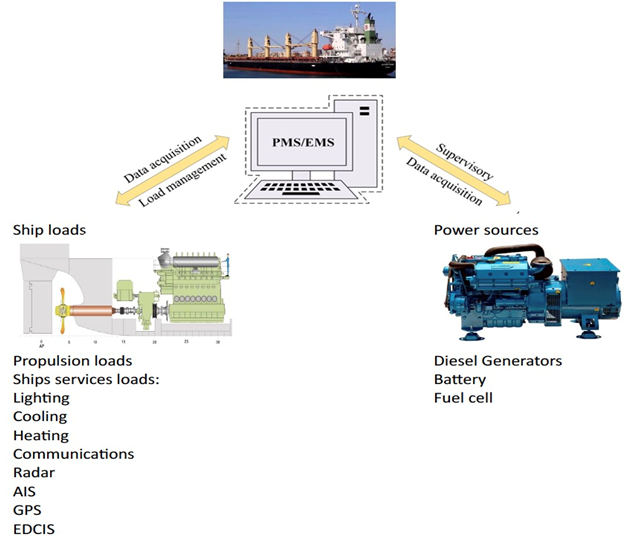
Rysunek 16: Wymiana danych pomiędzy źródłami energii a napędem statku
Od końca lat 60. XX wieku, wraz z rozwojem globalizacji oraz zastosowaniem efektu skali w transporcie morskim, prowadzącym do zwiększania rozmiarów statków w celu obniżenia kosztu jednostkowego przewożonych ładunków, jednostki te zaczęto wyposażać w systemy automatycznego sterowania wszystkimi usługami pokładowymi w celu ułatwienia obsługi i poprawy efektywności.
Automatyczne sterowanie systemami statku ma charakter wewnętrzny i pierwotnie nie było bezpośrednio połączone z otoczeniem zewnętrznym, co oznacza, że osoby spoza statku nie miały możliwości ingerencji w te systemy. Jak przedstawiono na Rysunku 16, wymiana danych pomiędzy źródłami energii, napędem oraz systemami usługowymi statku mogła być realizowana wyłącznie wewnętrznie przez członków załogi posiadających odpowiednie uprawnienia. Dostęp ten mógł wynikać z normalnych operacji lub działań sabotażowych.
Obecnie znajdujemy się w tak zwanej erze cyfrowej, która wymusza cyfryzację transportu morskiego. Jak pokazano na Rysunku 17, dane ze wszystkich systemów statku są przesyłane drogą satelitarną do przedsiębiorstwa armatorskiego na lądzie. Stwarza to nowe zagrożenia, ponieważ dane te mogą zostać przechwycone lub zmanipulowane przez osoby trzecie spoza firmy i statku, co może prowadzić do celowego zakłócania operacji, a w konsekwencji do różnego rodzaju wypadków.
Rysunek 17: Cyfryzacja statków


